现在咨询,获得最前沿的AR产品
2026-10-03
乐山师范学院“竹基硬碳负极研究与应用实验室机器人竹资源保护及研究实验室建设项目(2026年专项债项目)”9月30日发布第一次更正。项目编号N5100012026002712,采购包预算与最高限价均为2,238,000元。更正涉及采购文件第三章技术、服务及其他要求,并将投标截止与开标时间从10月14日10:30延至10月16日10:30。变更后的附件把“AR仓库货物分拣”列为人工智能实验箱的综合项目之一,没有单列AR金额。
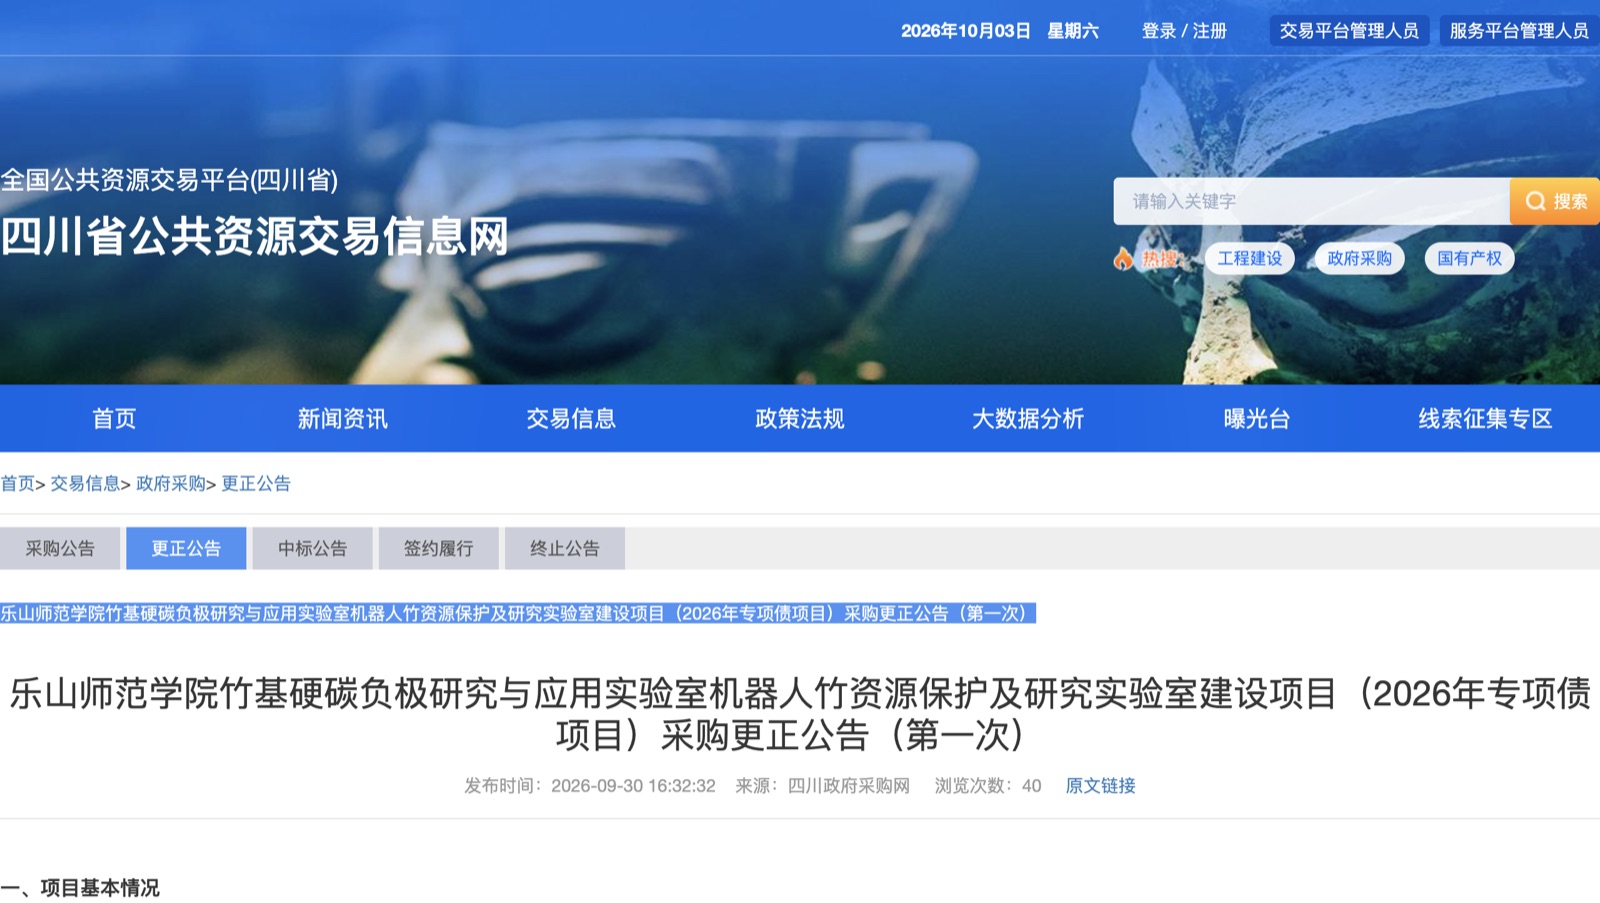
事件发生日期:2026-09-30发布第一次更正,投标截止与开标由10-14延至10-16 10:30;一手信源日期:四川政府采购网与四川省公共资源交易信息网2026-09-30发布;ar-2报告日期2026-10-01。以下把原文事实、实施含义与未披露项分开。
| 公开字段 | 原文事实与边界 |
|---|---|
| 阶段与金额 | 当前仍为采购阶段;采购包预算和最高限价均为2,238,000元,不是中标或合同金额。 |
| 更正内容 | 变更采购文件第三章部分技术、服务及其他要求;以更正后文件为准。 |
| 时间节点 | 投标截止与开标时间更正为2026年10月16日10:30。 |
| AR交付 | 图像识别并绑定现实物体与虚拟模型;用鼠标或手指操控虚拟物体,机械臂跟随;也可由UI直接控制机械臂。 |
| 整包边界 | 附件还包含AIoT、双目摄像、六关节机械臂、虚拟仿真、高光谱等大量内容,AR只是一个综合项目。 |
| 履约与知识产权 | 合同签订后90日内完成交付、安装与调试;整体质保1年;自有知识成果须声明,第三方知识产权费用应计入报价。 |
223.8万元覆盖整包设备、软件、实验资源、实施与服务。采购附件没有单列AR分项金额,因此不能把总预算写成“AR项目预算”。响应前应逐项核对人工智能实验箱数量、机械臂、摄像头、软件许可、课程资源、AR内容和现场实施,明确哪些是成熟产品、哪些需要定制开发。
附件要求图像识别后创建与现实物体关联的虚拟模型,用户通过鼠标或手指移动虚拟物体,机械臂同步动作;另有UI直接控制路径。验收不能只看屏幕里模型会动,而要核对识别对象、坐标转换、机械臂目标位姿、抓取结果和状态回传,确认虚拟操作确实驱动了对应实体。
仓位遮挡、识别失败、虚拟物体拖出工作区、机械臂接近限位、抓取失败或网络中断,都可能让虚实状态分离。系统应阻止危险指令,提供复位与急停,并在恢复后重新校准。采购文件要求机械臂具备倾倒预警等能力,AR控制层也应把这些实体安全状态显示给操作者。
附件同时涉及双目摄像、AI计算、六关节机械臂、ROS URDF与Mujoco模型、多框架视觉算法和多类无线协议。若中标后才确定AR运行终端、识别图、机械臂接口和坐标系,90日很容易消耗在联调。投标方案应提交接口表、数据流、版本、样例场景和周级里程碑。
采购文件要求供应商保证第三方知识产权合法,并将相应费用纳入报价;采用自有知识成果还需在投标文件中声明并提供证明。AR引擎、识别SDK、三维模型、字体和课程素材都应列出授权主体、版本、期限、离线条件和后续开发权,避免交付时只能运行却不能维护。
本项目不是单独购买一个AR App,而是机械臂、视觉算法、仿真、课程与硬件的总集成。可用视+AR教育实训方案拆解教学任务,用EasyAR Sense SDK评估图像识别与跟踪,再按EasyAR开发文档核对授权与设备条件。公开文件没有指定视+AR或EasyAR为供应商。
一是更正前后技术条款差异;二是AR分项清单与计价;三是运行终端和交互方式;四是机械臂控制接口与安全边界;五是源码、模型和第三方许可交付;六是一次性验收的样例、失败条件和整改流程。所有答复都应以官方澄清或更正文件为准。
不是。这是整个采购包预算和最高限价,AR分项没有单列金额。
2026年10月16日10:30,开标时间同步更正。
识别现实物体并关联虚拟模型,通过鼠标或手指操控虚拟物体,使机械臂跟随动作,也支持UI直接控制。
采购文件写明合同签订后90日内完成交付、安装及调试,包含试运行时间。
是。其他三篇均为非商机内容,本稿候选只来自ar-2报告,未执行独立商机检索。