现在咨询,获得最前沿的AR产品
2026-10-16
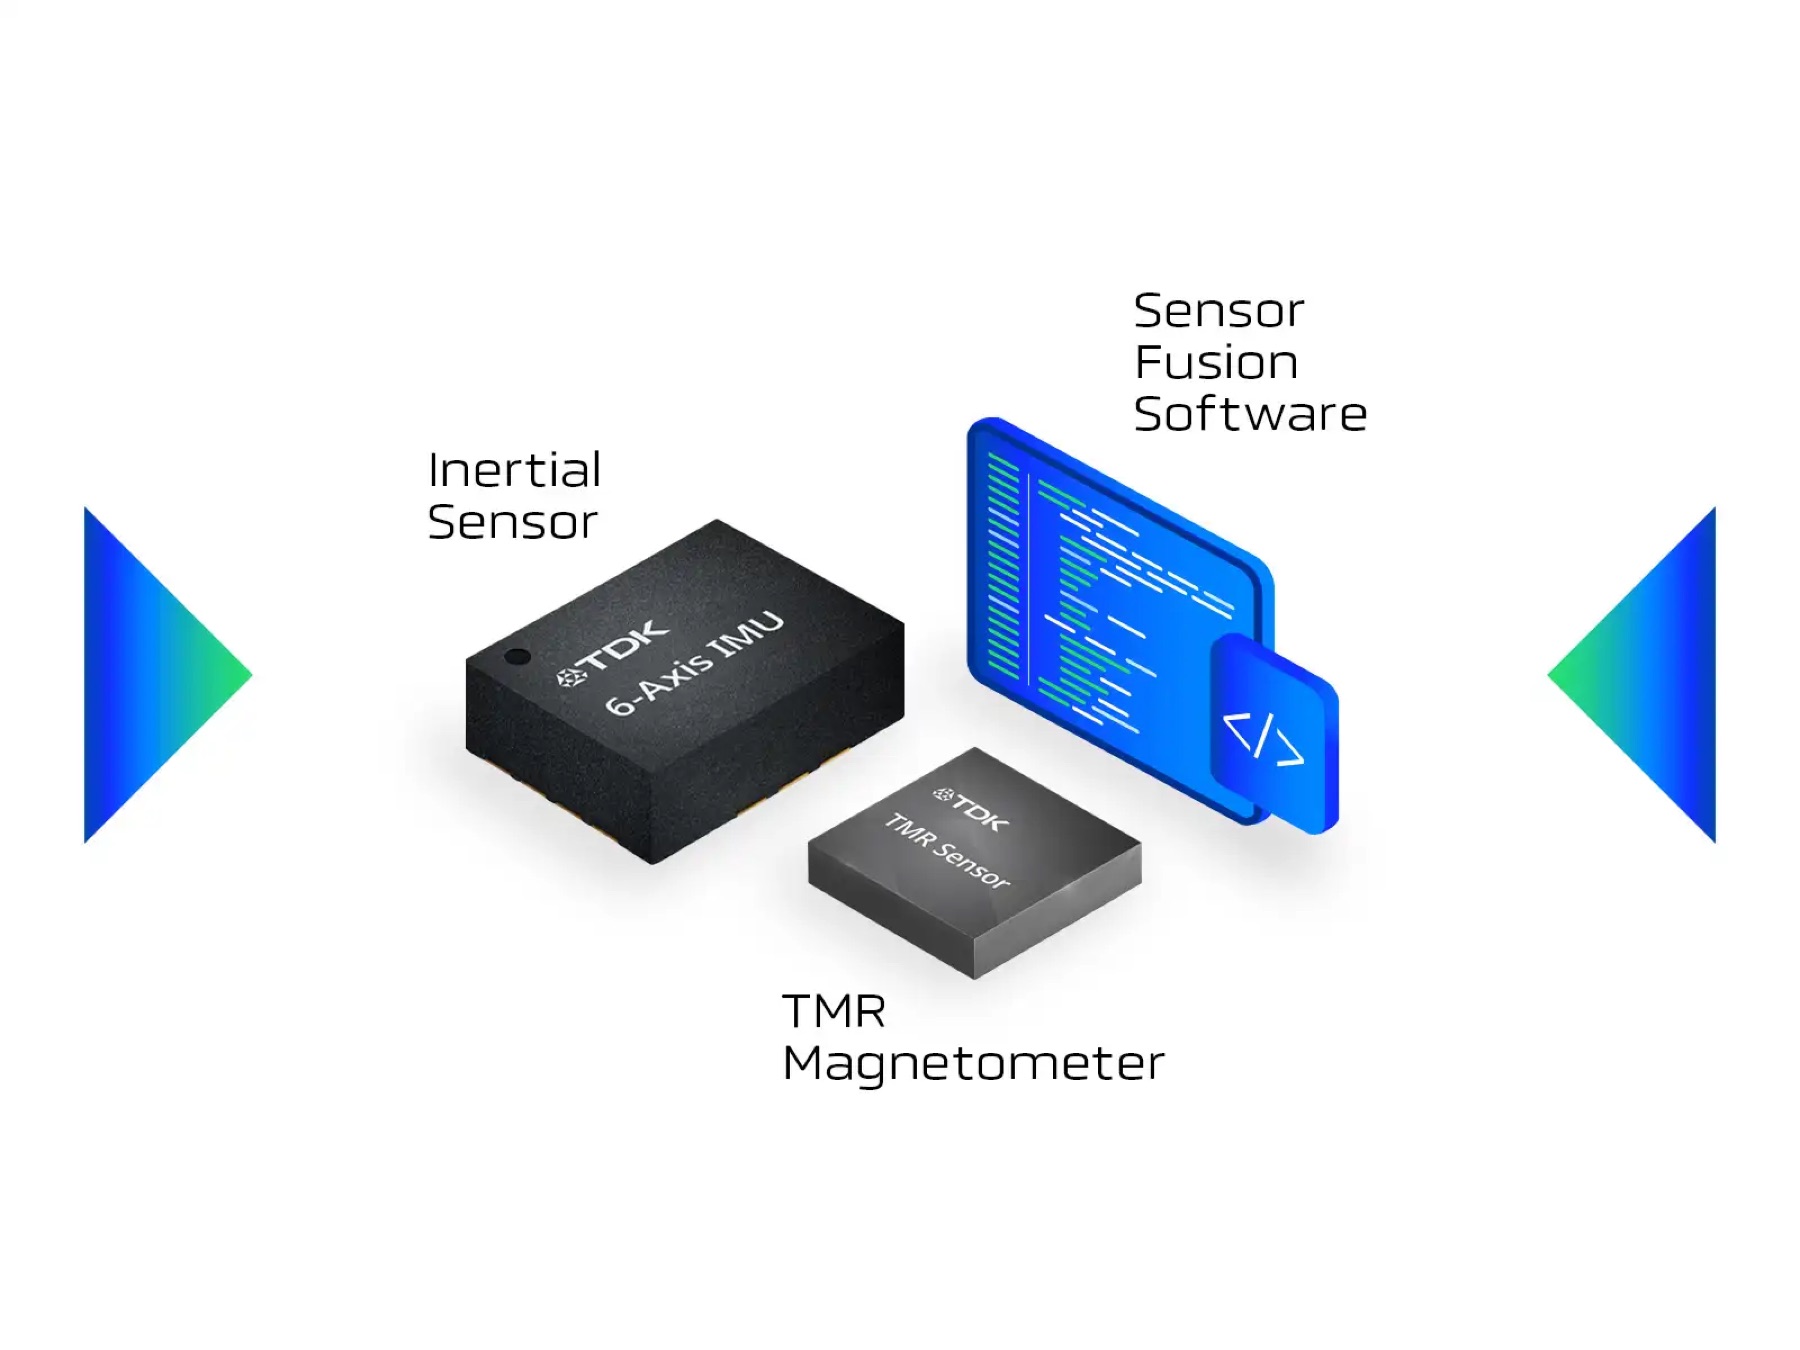
TDK InvenSense于10月13日宣布PositionSense面向全球分销供货。方案以两颗芯片组成九轴感知:六轴IMU负责加速度与角速度,三轴TMR磁力计提供绝对方向参考,再由片上传感器融合与校准软件输出连续姿态。TDK为不同电压与动态范围提供四种硬件组合,覆盖智能眼镜、手机、机器人、无人机和辅助设备。对AR导航项目而言,它补强的是“设备朝向和运动连续性”,与VPS回答的“人在哪里、相对空间如何对齐”形成互补。
事件发生日期:2026-10-13 TDK宣布PositionSense面向全球分销供货;一手信源日期:TDK InvenSense官方新闻稿2026-10-13发布;官方产品与组件页本次复核。以下把原文事实、实施含义与未披露项分开。
| 公开字段 | 原文事实与边界 |
|---|---|
| 供货状态 | TDK称PositionSense已面向全球分销供货。 |
| 总体结构 | 方案由六轴IMU与三轴TMR磁力计组成两芯片九轴感知,并集成片上传感器融合。 |
| 校准能力 | 官方列出陀螺仪辅助校准、陀螺仪与磁力计交叉校准和磁冲击自动恢复。 |
| 四种组合 | 两款IMU与两款磁力计形成四种配置,覆盖1.2V/1.8V接口和不同动态范围。 |
| 动态范围 | ICM-45689组合支持最高±4000 dps陀螺仪与±32g加速度计量程。 |
| 接口 | 不同组合提供I2C、SPI或I3C接口。 |
| 应用范围 | TDK明确列出智能眼镜与AR/VR、手机、辅助技术、无人机和机器人等应用。 |
六轴IMU更新快,适合追踪头部转动和步行运动;磁力计提供绝对方向参考,帮助控制长时间漂移。TDK把融合与校准放到芯片侧,可以减少主处理器持续处理基础姿态数据的负担。对眼镜导航,这意味着方向箭头有更高频、更连续的姿态输入。
方向稳定不等于位置准确。室内没有可靠卫星信号,走廊相似、楼层叠加和入口遮挡都会让纯惯性推算逐渐偏离。VPS通过场景视觉特征识别设备所在位置与朝向,把短时连续的传感器轨迹重新对齐到真实空间,尤其适合博物馆、商场、医院、园区与会展中心。
TMR磁力计具备高灵敏度和磁冲击恢复能力,项目仍应在真实场地验证。电梯、钢结构、配电设备、扬声器和大型金属展柜都可能改变局部磁场。路线测试要记录进入干扰区、离开干扰区和重新校准的时间,观察箭头是否平滑恢复。
低功耗、接口电压与动态范围应与终端任务匹配。普通步行导航重视持续功耗和稳定性;快速转头、工业振动或机器人运动则需要更大的陀螺仪和加速度计量程。方案评审时,把终端姿态采样、显示刷新、VPS定位频率和应用帧率放在同一条时序链上,能更快找到瓶颈。
建议选择入口、长直走廊、连续转弯、上下楼、电梯口、开阔区和相似场景组成测试路线。逐段记录首次定位时间、箭头偏角、转弯提示距离、VPS重定位时间、遮挡恢复和到达确认。多终端、多时段重复后,才能判断传感器、视觉定位与路线数据是否真正协同。
视+AR AR导航方案可把定位、路线、偏航与终点确认连成完整体验;EasyAR Mega面向大空间视觉定位与持久化锚定;EasyAR Sense SDK可承接终端侧识别、跟踪与AR渲染。项目从一开始就把传感器、VPS、地图和终端作为一套系统验收,能更快交付稳定、清晰、可信的空间指引。
它是TDK推出的两芯片九轴方案,由六轴IMU、三轴TMR磁力计和片上传感器融合软件组成。
它擅长连续姿态与短时运动估计;室内绝对位置通常还要结合VPS、地图或其他定位能力。
IMU提供高频连续运动,VPS负责把设备重新对齐到真实空间,两者互补。
重点测试电梯、钢结构、机房和大型金属设施附近的方向稳定与恢复速度。
应覆盖入口、直走、转弯、上下楼、开阔区、相似场景和短时遮挡恢复。